


Lectura fácil
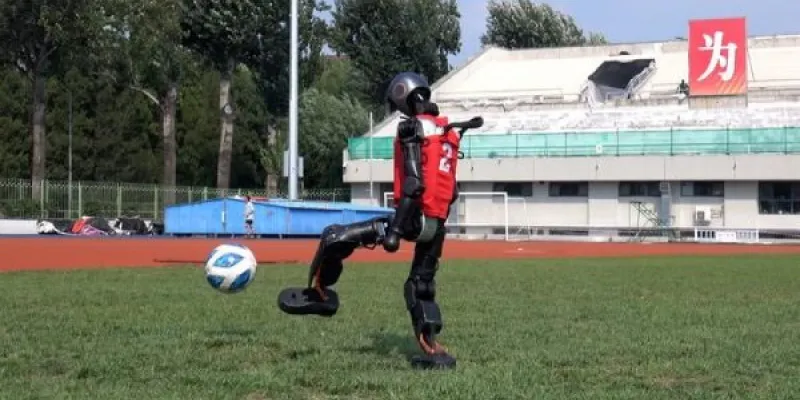
Un equipo de investigadores ha logrado que robots humanoides jueguen al fútbol con una eficacia sorprendente: son capaces de marcar goles a porteros humanos y han ganado competiciones reales como la RoboCup 2025. Este avance, publicado en la revista Science Robotics, no es solo una victoria deportiva para la robótica, sino un paso significativo hacia sistemas autónomos más adaptativos y capaces de operar en entornos complejos.
La clave del éxito reside en un nuevo controlador basado en aprendizaje por refuerzo que combina de forma nativa la percepción visual y los patrones de movimiento. A diferencia de los sistemas tradicionales, que procesan la visión y el control en flujos separados, lo que genera retrasos y respuestas menos reactivas, este enfoque unificado permite que el robot perciba y actúe de manera simultánea.
El sistema utiliza una arquitectura codificador-decodificador que procesa medio segundo de observaciones visuales históricas para comprimir la información en un estado latente. A partir de ahí, el robot puede inferir la trayectoria del balón incluso cuando este queda temporalmente oculto, lo que le permite anticipar movimientos y ajustar su postura para chutar con precisión.
Adaptación en tiempo real y comportamientos reactivos
“Más allá del dominio específico del fútbol, nuestros resultados sugieren un enfoque para avanzar en las capacidades humanoides del mundo real a través del aprendizaje integrado de la percepción y la acción”, explican Yushi Wang, del Departamento de Automatización de la Universidad Tsinghua (China), y sus colegas.
Este marco de trabajo internaliza la incertidumbre durante el entrenamiento, lo que habilita una adaptación continua a condiciones cambiantes como variaciones de luz, desenfoque por movimiento u oclusiones. En la práctica, esto se traduce en comportamientos mucho más fluidos y reactivos: el robot puede arrastrar los pies, moverse lateralmente o acortar sus pasos antes de chutar para alinearse con precisión respecto al punto óptimo de contacto con el balón.
Las pruebas realizadas demuestran mejoras cuantificables respecto a enfoques anteriores. El nuevo sistema reduce en un 46% el error de estimación de la posición del balón y disminuye en un 64 % el tiempo necesario para ejecutar un chute. Además, alcanza una tasa de éxito de alrededor del 90 % en posiciones de ataque frontal.
Todos los modelos se entrenaron exclusivamente en simulación y se desplegaron directamente en hardware físico sin necesidad de ajustes manuales ni fine-tuning en el mundo real, un logro conocido como transferencia cero (zero-shot deployment).
Los investigadores aplicaron este marco al robot humanoide Booster T1, desarrollado por la empresa china Booster Robotics. Este robot, de aproximadamente 1,18 metros de altura y 30 kilogramos de peso, se ha convertido en la plataforma preferida de más de 50 equipos de investigación en todo el mundo.
En pruebas interactivas, el Booster T1 no solo jugó partidos completos, sino que fue capaz de superar la defensa de porteros humanos y marcar goles en situaciones reales de juego. Este mismo sistema fue adoptado por el equipo Tsinghua Hephaestus, que logró victorias consecutivas en la RoboCup 2025 y en los World Humanoid Robot Games de 2025.
Un desafío superado: la integración percepción-acción
Reproducir habilidades futbolísticas con robots humanoides plantea retos formidables. Los robots deben seguir un objeto en movimiento rápido, anticipar su trayectoria y ajustar dinámicamente su postura para patear con precisión, todo ello manteniendo el equilibrio en un entorno adversarial y cambiante.
La mayoría de los controladores existentes separan percepción y control, lo que limita su capacidad de respuesta ante señales del mundo real que cambian rápidamente.
El nuevo enfoque resuelve este cuello de botella al optimizar percepción y acción bajo un mismo objetivo de aprendizaje, eliminando la latencia de los pipelines modulares tradicionales.
Las habilidades requeridas para jugar al fútbol, seguimiento visual, anticipación, ajuste postural, coordinación cuerpo completo, son transferibles a otros escenarios donde los robots deban operar de forma autónoma. Este trabajo sugiere que la integración profunda de percepción y acción mediante aprendizaje por refuerzo es una vía prometedora para desarrollar sistemas corporizados más adaptativos y robustos.
En palabras de los autores, el objetivo a largo plazo es acercar a los robots a la categoría de “sistemas corporizados autónomos y adaptativos”, capaces de desenvolverse en entornos reales sin dependencia de supervisión constante.
Hacia un futuro de robots autónomos en entornos reales
El éxito en la RoboCup 2025 y la capacidad de marcar goles a porteros humanos no son meras anécdotas deportivas: son indicadores de que la robótica humana está cruzando un umbral hacia la autonomía práctica. A medida que estos sistemas se generalicen, podríamos ver robots aplicando principios similares en tareas de rescate, logística, asistencia personal o interacción en espacios públicos dinámicos.
El camino hacia el objetivo histórico de la RoboCup, que un equipo de robots humanoides derrote a los campeones mundiales humanos de fútbol para 2050, sigue siendo largo, pero avances como este demuestran que la brecha se está cerrando más rápido de lo que muchos anticipaban.
Añadir nuevo comentario